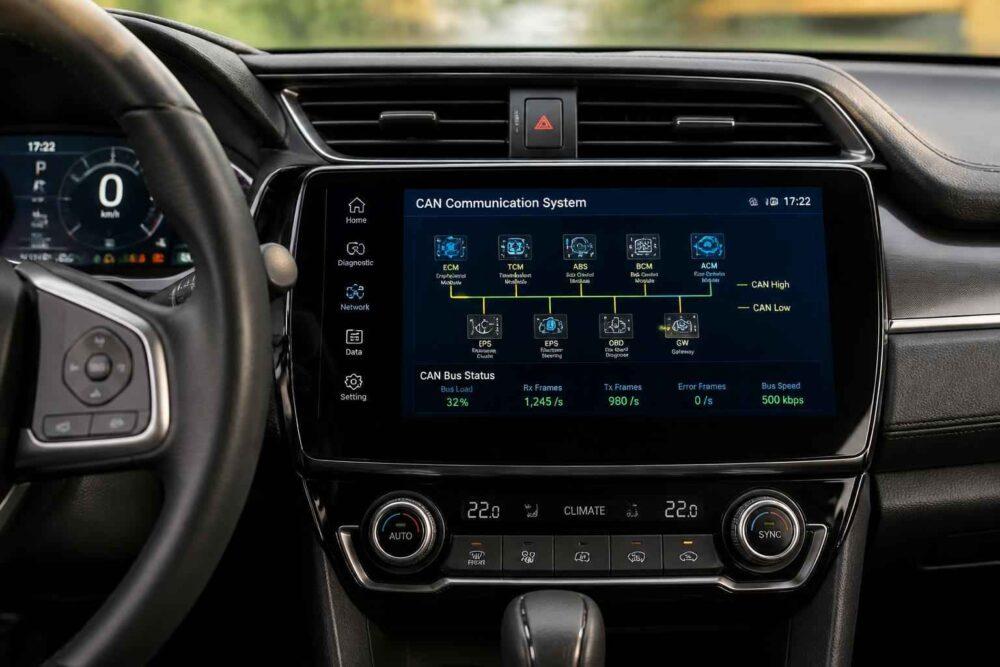
Podstawy komunikacji CAN w samochodzie – jak działa magistrala?
Podstawy komunikacji CAN w samochodzie pomagają zrozumieć, jak elektroniczne jednostki sterujące wymieniają informacje bez prowadzenia osobnego przewodu do każdego urządzenia. Dzięki tej sieci sterownik silnika, układ ABS, skrzynia biegów czy zestaw wskaźników mogą reagować na te same dane niemal w czasie rzeczywistym.
Nie wystarczy jednak wiedzieć, że CAN to „przewody i komunikaty”. W praktyce znaczenie mają sposób budowy ramki, priorytet wiadomości, reakcja na błąd oraz to, co dzieje się z samochodem, gdy komunikacja zostanie zakłócona.
| Element | Znaczenie w samochodzie |
|---|---|
| ECU | Elektroniczna jednostka sterująca, która odbiera, przetwarza i wysyła dane. |
| Magistrala CAN | Wspólna sieć komunikacyjna łącząca wiele sterowników. |
| Ramka | Uporządkowany komunikat zawierający identyfikator, dane i pola kontrolne. |
| Identyfikator | Określa typ komunikatu i wpływa na jego priorytet podczas dostępu do magistrali. |
| CAN FD | Rozwinięcie klasycznego CAN pozwalające przesyłać większe porcje danych i szybciej w fazie danych. |
Czym jest magistrala CAN i dlaczego powstała?
CAN to skrót od Controller Area Network, czyli sieci przeznaczonej do komunikacji między sterownikami. W samochodzie nie działa ona jak klasyczna instalacja, w której jeden przewód prowadzi od przełącznika do konkretnego odbiornika. Zamiast tego wiele urządzeń jest podłączonych do wspólnej magistrali, a każdy komunikat trafia do wszystkich uczestników sieci.
O tym, który sterownik wykorzysta daną informację, decyduje jego konfiguracja. Przykładowo czujnik prędkości kół przekazuje dane do modułu ABS. Te same informacje mogą być potrzebne również sterownikowi silnika, automatycznej skrzyni biegów, systemowi stabilizacji toru jazdy i zestawowi wskaźników. Nie trzeba tworzyć osobnego połączenia między każdym z tych modułów. Wystarczy, że odpowiednie ECU nasłuchują właściwych komunikatów.
ECU oznacza elektroniczną jednostkę sterującą. Jest to komputer odpowiedzialny za określony obszar działania pojazdu. Sterownik silnika oblicza między innymi dawkę paliwa i moment zapłonu, moduł ABS kontroluje pracę układu hamulcowego, a moduł nadwozia może obsługiwać oświetlenie, centralny zamek lub wycieraczki. Współczesny samochód ma wiele takich jednostek, dlatego sprawna wymiana danych jest równie ważna jak zasilanie.
Magistrala CAN powstała między innymi po to, aby ograniczyć liczbę przewodów, uprościć wymianę informacji i zwiększyć odporność komunikacji na zakłócenia. Nie oznacza to jednak, że każdy samochód ma jedną, identyczną sieć dla wszystkich funkcji. Producenci często stosują kilka segmentów CAN, na przykład osobną sieć dla układów napędowych i inną dla wyposażenia nadwozia. Segmenty mogą być połączone przez bramkę, czyli moduł przekazujący wybrane komunikaty między sieciami.
Ważne jest też rozdzielenie dwóch pojęć: protokół CAN określa sposób przesyłania i kontroli komunikatów, ale nie mówi sam z siebie, że konkretny bit oznacza temperaturę płynu albo prędkość pojazdu. Znaczenie danych wynika z konfiguracji producenta oraz zastosowanych wyższych warstw komunikacji.
Praktyczny wniosek: awaria jednego modułu nie zawsze ogranicza się do funkcji, za którą ten moduł odpowiada. Jeżeli uszkodzony sterownik zakłóca wspólną magistralę, problemy mogą pojawić się także w innych układach, choć same pozostają sprawne.
Jak działa sieć CAN w samochodzie?
Najprostszy model komunikacji CAN wygląda tak: sterownik przygotowuje wiadomość, nadaje ją na magistralę, a pozostałe urządzenia sprawdzają, czy jest dla nich istotna. Nie ma tu jednego centralnego komputera, który przydziela każdemu modułowi osobny czas. Wszystkie podłączone ECU mogą próbować rozpocząć transmisję, gdy magistrala jest wolna.
Połączenie wykorzystuje zwykle dwie linie sygnałowe: CAN High i CAN Low. Informacja jest kodowana różnicowo, czyli odbiornik analizuje różnicę napięć między przewodami, a nie tylko poziom jednego z nich względem masy. Taki sposób przesyłania pomaga ograniczyć wpływ części zakłóceń elektromagnetycznych. Nie zwalnia to jednak z wymogu prawidłowego prowadzenia przewodów, właściwego zakończenia sieci i zachowania ciągłości połączeń.
Na końcach segmentu magistrali znajdują się rezystory terminujące. Ich zadaniem jest ograniczenie odbić sygnału, które mogłyby utrudniać odczyt bitów. W praktyce nieprawidłowa terminacja, przerwa w przewodzie, zwarcie jednej linii albo problem z masą mogą powodować błędy komunikacji. Objaw nie musi wyglądać jak awaria przewodu. Kierowca może zobaczyć kilka kontrolek, utratę wskazań, problemy z rozruchem albo przejście systemu w tryb awaryjny.
CAN jest siecią typu multi-master. Oznacza to, że więcej niż jeden sterownik może inicjować transmisję. Gdy kilka modułów chce nadawać jednocześnie, system nie dopuszcza do przypadkowego „mieszania” danych. Wykorzystuje do tego arbitraż oparty na identyfikatorze ramki.
W samochodzie można spotkać sieci o różnej szybkości i przeznaczeniu. Szybki segment może obsługiwać sterowanie silnikiem, układ hamulcowy lub skrzynię biegów, a wolniejszy — funkcje nadwozia. Konkretna architektura zależy od modelu pojazdu. Dlatego sam fakt znalezienia przewodów CAN nie pozwala jeszcze określić, jaki komunikat powinien się na nich pojawiać ani jaka wartość napięcia będzie prawidłowa w każdej sytuacji.
Ramki CAN, identyfikatory i warstwy komunikacji
Podstawową jednostką wymiany danych jest ramka CAN. Można porównać ją do krótkiej, ściśle uporządkowanej wiadomości. Zawiera między innymi identyfikator, informację o rodzaju transmisji, pole danych oraz elementy umożliwiające kontrolę poprawności.
Klasyczny CAN występuje między innymi w odmianie z identyfikatorem standardowym o długości 11 bitów oraz rozszerzonym o długości 29 bitów. Identyfikator nie jest zwykle adresem konkretnego odbiorcy. Bardziej trafne jest określenie go jako oznaczenie typu lub znaczenia komunikatu. W jednej ramce może znajdować się na przykład informacja o prędkości obrotowej silnika, a zainteresowane nią sterowniki rozpoznają ją po identyfikatorze.
W klasycznym CAN pole danych może zawierać do 8 bajtów. To niewiele, ale dla krótkich i często powtarzanych informacji jest wystarczające. Jedna ramka może przenosić kilka wartości zakodowanych według ustalonego układu bitów. Przykładowo część danych może oznaczać temperaturę, kolejna stan przełącznika, a następna wartość licznika kontrolnego.
Sama obecność ramki nie mówi jeszcze, jak ją odczytać. Potrzebne są informacje o skali, jednostce, kolejności bitów, wartości offsetu i warunkach interpretacji. Bez dokumentacji producenta albo opisu konkretnego protokołu można zobaczyć surowe bajty, lecz nie zawsze da się wiarygodnie stwierdzić, co oznaczają.
W uproszczeniu komunikację CAN można rozpatrywać na dwóch poziomach. Warstwa fizyczna dotyczy przewodów, poziomów sygnałów, topologii i terminacji. Warstwa łącza danych opisuje między innymi format ramek, arbitraż, potwierdzanie i wykrywanie błędów. Wyższe protokoły, takie jak diagnostyczny UDS, wykorzystują CAN jako drogę transportu, ale dodają własne zasady dotyczące sesji, kodów usterek i odpowiedzi sterownika.
Warto odróżnić ramkę danych od ramki zdalnego żądania. W wielu współczesnych rozwiązaniach wymiana danych jest zorganizowana tak, że sterowniki regularnie wysyłają informacje zgodnie z harmonogramem. To, co faktycznie występuje w danym pojeździe, zależy od jego projektu i wersji oprogramowania.
Priorytet i arbitraż: który komunikat zostanie wysłany pierwszy?
Jeśli dwa lub więcej sterowników zaczyna nadawać w tym samym momencie, CAN wykorzystuje arbitraż bitowy. W klasycznym ujęciu bit dominujący ma pierwszeństwo nad recesywnym. Sterownik nadający obserwuje jednocześnie stan magistrali. Jeżeli wysłał bit recesywny, a odczytał dominujący, rozpoznaje, że przegrał arbitraż, i wycofuje się bez uszkodzenia całej ramki.
To rozwiązanie pozwala uniknąć kolizji znanych z prostych sieci, w których jednoczesna transmisja wymaga ponownego wysłania danych. W CAN zwycięża ramka z wyższym priorytetem. Priorytet wynika z identyfikatora: co do zasady niższa wartość identyfikatora oznacza wyższy priorytet.
Nie należy jednak utożsamiać wysokiego priorytetu z ważniejszym dla kierowcy komunikatem w sensie użytkowym. Jest to techniczna kolejność dostępu do magistrali. Konstruktor sieci może nadać wysoki priorytet danym, które muszą być dostarczone szybko i regularnie, na przykład związanym z układem napędowym lub bezpieczeństwem. Komunikaty o mniej krytycznym znaczeniu mogą poczekać.
Arbitraż nie oznacza, że przegrany sterownik traci wiadomość. Po zakończeniu transmisji zwycięskiej ramki może spróbować ponownie, o ile magistrala nadal jest dostępna. Jeżeli jednak sieć jest stale przeciążona albo występuje wiele komunikatów o wysokim priorytecie, wiadomości o niższym priorytecie mogą mieć większe opóźnienia.
Ten mechanizm ma praktyczne znaczenie przy diagnozowaniu. Sporadyczne opóźnienie pojedynczej informacji nie musi od razu oznaczać przerwanego przewodu. Z drugiej strony powtarzające się opóźnienia, przeciążenie sieci lub całkowity brak komunikacji wymagają sprawdzenia konkretnych ramek, obciążenia magistrali, zasilania modułów i konfiguracji danego samochodu.
Jakie dane CAN są przesyłane w samochodzie?
Po magistrali CAN mogą przechodzić informacje o stanie silnika, prędkości pojazdu, położeniu pedału przyspieszenia, temperaturze, ciśnieniu, pracy hamulców, zmianie biegu czy stanie drzwi. Zakres danych nie jest jednak identyczny w każdym pojeździe. Dwa samochody różnych producentów mogą używać CAN do podobnych funkcji, ale stosować inne identyfikatory, częstotliwości i sposoby kodowania.
Dobrym przykładem jest prędkość pojazdu. Czujniki mogą przekazywać dane do modułu ABS, który następnie publikuje odpowiednią informację w sieci. Zestaw wskaźników wykorzystuje ją do wyświetlenia prędkości, sterownik silnika może użyć jej do regulacji pracy napędu, a system wspomagania kierowcy — do oceny sytuacji na drodze. Jeśli komunikat zniknie, kilka funkcji może zgłosić problem jednocześnie.
W samochodach funkcjonują także inne protokoły. LIN jest prostszy i tańszy, dlatego często wykorzystuje się go przy mniej wymagających urządzeniach, takich jak niektóre siłowniki, przełączniki lub elementy wyposażenia. MOST był stosowany między innymi do przesyłania danych multimedialnych. FlexRay projektowano z myślą o wysokiej przewidywalności czasowej w wymagających zastosowaniach.
Nie oznacza to, że jeden protokół zastępuje wszystkie pozostałe. W pojeździe mogą współistnieć różne sieci, a bramki komunikacyjne przekazują między nimi tylko potrzebne informacje. Dlatego diagnostyka konkretnego modelu powinna uwzględniać schemat połączeń i architekturę sieci, a nie opierać się wyłącznie na ogólnych opisach CAN.
Warto też pamiętać, że gniazdo OBD nie jest synonimem magistrali CAN. OBD opisuje dostęp diagnostyczny i sposób komunikacji z pojazdem, natomiast CAN jest jednym z protokołów, które mogą być wykorzystywane do przesyłania danych diagnostycznych. Przez interfejs diagnostyczny można odczytać między innymi kody usterek, parametry bieżące lub informacje o komunikacji, ale zakres zależy od narzędzia i samochodu.
Dodatkowe informacje o podobnych zagadnieniach technicznych można znaleźć w materiałach typu więcej porad związanych z motoryzacją, jednak przy interpretacji konkretnego komunikatu zawsze pierwszeństwo ma dokumentacja danego modelu.
CAN FD a klasyczny CAN – co się zmieniło?
CAN FD, czyli CAN with Flexible Data-Rate, jest rozwinięciem klasycznego protokołu CAN. Zachowuje wiele podstawowych założeń, takich jak komunikacja po wspólnej magistrali, arbitraż i mechanizmy kontroli błędów, ale pozwala wydajniej przesyłać większe porcje danych.
Najbardziej widoczna różnica dotyczy długości pola danych. Klasyczny CAN przenosi maksymalnie 8 bajtów w jednej ramce, natomiast CAN FD może przenosić do 64 bajtów. W CAN FD możliwa jest również zmiana szybkości transmisji po zakończeniu arbitrażu. Faza arbitrażu musi zachować warunki pozwalające wszystkim uczestnikom poprawnie ustalić zwycięzcę, natomiast faza danych może przebiegać szybciej, jeśli pozwala na to projekt sieci.
Większe ramki ograniczają narzut związany z dzieleniem danych na wiele krótkich komunikatów. Ma to znaczenie przy aktualizacjach oprogramowania sterowników, przesyłaniu większej liczby parametrów oraz rozbudowanych funkcjach pojazdu. CAN FD nie jest jednak automatycznie lepszym zamiennikiem w każdym zastosowaniu.
Kompatybilność wymaga odpowiednich kontrolerów i transceiverów po stronie urządzeń. Klasyczny moduł CAN nie musi poprawnie obsługiwać ramek FD. Również przewody, terminacja, długość sieci i ustawienia czasowe muszą odpowiadać wymaganiom konkretnej instalacji. Wymiana jednego elementu na urządzenie obsługujące CAN FD nie zmienia całej sieci w CAN FD.
W praktyce wybór zależy od wymagań systemu. Jeśli sterowniki wymieniają krótkie komunikaty sterujące, klasyczny CAN może być wystarczający i dobrze sprawdzony. Gdy rośnie ilość danych lub potrzebne są szybsze aktualizacje, CAN FD daje większy zapas. O tym, który standard zastosowano w konkretnym samochodzie, decyduje jego architektura, a nie sama obecność gniazda diagnostycznego.
Praktyczna komunikacja i diagnostyka CAN
Objawy problemów z siecią CAN bywają mylące. Samochód może nie uruchomić silnika, zapalić kilka kontrolek, utracić wskazania prędkości, przestać reagować na część przycisków albo przejść w tryb awaryjny. Taki zestaw objawów nie wskazuje automatycznie na uszkodzenie jednego sterownika. Przyczyną może być też zasilanie modułu, przerwa w wiązce, zwarcie, wilgoć w złączu, błędna terminacja lub zakłócenie całej magistrali.
CAN ma kilka mechanizmów wykrywania błędów. Należą do nich między innymi kontrola zgodności bitów, sprawdzanie formatu ramki, kontrola CRC, monitorowanie bit stuffing oraz potwierdzenie odbioru. Gdy sterownik wykryje problem, może wysłać ramkę błędu, a niepoprawny komunikat zostaje unieważniony i może być nadany ponownie.
Każdy kontroler prowadzi również wewnętrzne liczniki błędów. Przy narastającej liczbie problemów może przejść przez stany ograniczonej aktywności, a w skrajnym przypadku wejść w stan bus-off. Wtedy odłącza się od aktywnego udziału w komunikacji, aby nie zakłócać pracy pozostałych urządzeń. Z punktu widzenia kierowcy może to wyglądać jak nagła utrata funkcji konkretnego modułu.
Rozsądna diagnostyka nie powinna zaczynać się od wymiany najdroższego sterownika. Najpierw trzeba ustalić, czy problem jest stały czy sporadyczny, które funkcje zniknęły jednocześnie i jakie kody usterek zapisano w poszczególnych modułach. Pomocne są dane zamrożone, czas wystąpienia błędu oraz informacja, czy usterka pojawia się po rozruchu, podczas jazdy albo po ingerencji w instalację.
- Określ objawy i ich kolejność. Zapisz, które kontrolki się pojawiły, jakie funkcje przestały działać i czy problem powraca w określonych warunkach.
- Odczytaj błędy z wielu sterowników. Jeden skaner może pokazać brak komunikacji z modułem, ale nie wyjaśnić, dlaczego do niej doszło.
- Sprawdź zasilanie, masy i bezpieczniki. Sterownik bez prawidłowego zasilania nie będzie komunikował się, choć sama magistrala może być sprawna.
- Zweryfikuj sieć odpowiednim sprzętem. Pomiar rezystancji, obserwacja przebiegów oscyloskopem i analiza ramek wymagają znajomości instalacji konkretnego pojazdu.
- Porównaj wynik z dokumentacją. Dopiero schemat, dane serwisowe i pomiary pozwalają rozstrzygnąć, czy winny jest przewód, moduł, terminacja czy konfiguracja.
Prosty interfejs OBD może wystarczyć do odczytu kodów usterek i podstawowych parametrów, ale nie zawsze pokaże surowy ruch na magistrali. Do analizy ramek potrzebny jest interfejs obsługujący właściwy typ CAN, oprogramowanie oraz wiedza, jak odróżnić prawidłową cykliczną transmisję od błędów. Nie należy podłączać przypadkowych urządzeń do sieci bezpieczeństwa ani zwierać linii CAN bez pewności co do skutków.
Przydatnym sygnałem diagnostycznym jest jednoczesne pojawienie się wielu błędów komunikacji. Jeżeli kilka sterowników zgłasza brak wiadomości od tego samego modułu, problem może leżeć po stronie tego modułu lub jego zasilania. Jeżeli natomiast wiele niezależnych sterowników traci łączność naraz, większe podejrzenie pada na wspólny odcinek magistrali, bramkę albo zasilanie sieci. To nadal hipoteza, a nie gotowa diagnoza.
Podstawy komunikacji CAN pozwalają więc lepiej rozumieć zapisy serwisowe, ale nie zastępują pomiarów. Kod „brak komunikacji” opisuje skutek zaobserwowany przez sterownik, a nie zawsze przyczynę. Dopiero zestawienie objawów, logów, schematu instalacji i wyników testów umożliwia odpowiedzialną decyzję o naprawie.
Najważniejsze jest zapamiętanie kilku zależności: CAN łączy wiele ECU na wspólnej magistrali, ramka przenosi identyfikator i dane, niższy identyfikator zwykle oznacza wyższy priorytet, a system sam wykrywa część błędów i ogranicza udział uszkodzonego kontrolera. CAN FD zwiększa możliwości transmisji, lecz wymaga zgodności całej infrastruktury.
W dalszej nauce warto przejść od ogólnego schematu do dokumentacji konkretnego samochodu: topologii sieci, oznaczeń przewodów, terminacji, listy sterowników i znaczenia kodów usterek. Jeżeli objawy dotyczą kilku systemów jednocześnie albo wymagają ingerencji w wiązkę, potrzebne są odpowiednie pomiary i fachowa diagnostyka, a nie wymiana części na próbę.